 putri-anggraini
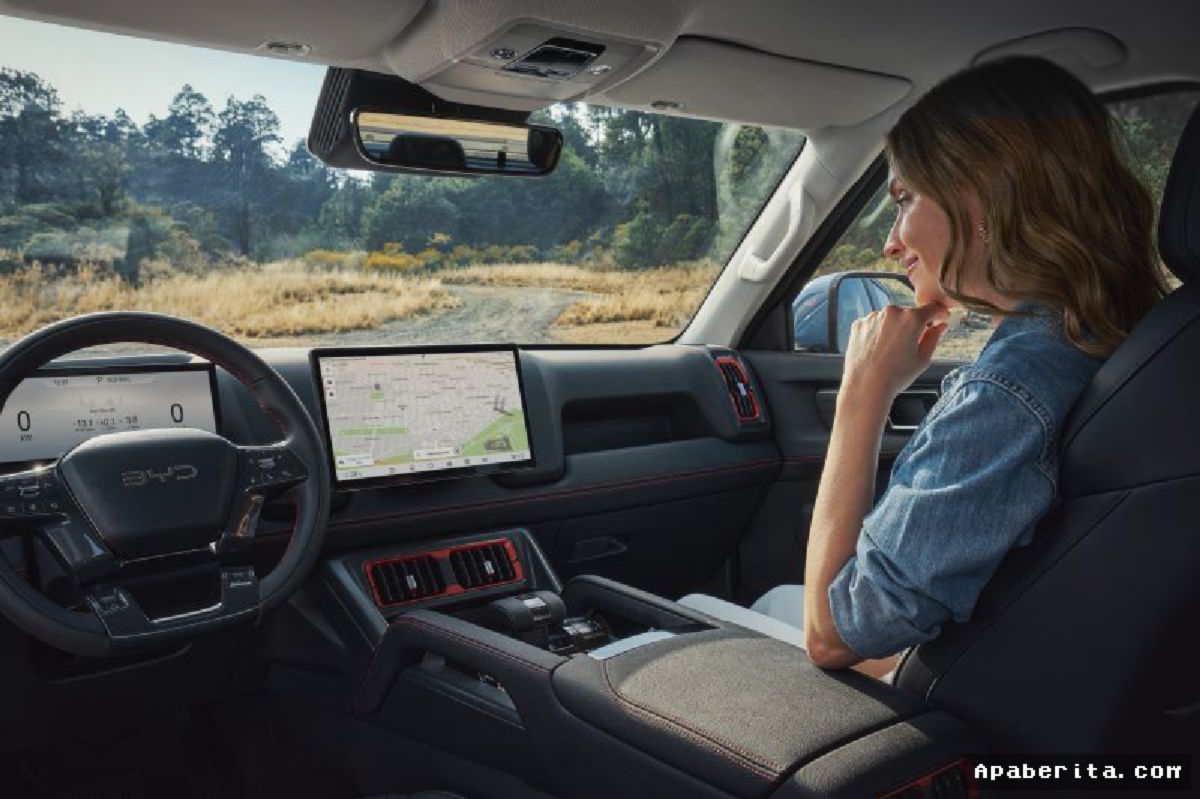
Perkembangan teknologi kendaraan otonom berbasis kecerdasan artifisial (AI) kini menghadapi tantangan moral dan teknologis baru. Studi terbaru menunjukkan bahwa sistem navigasi otonom canggih yang dilatih menggunakan data gaya mengemudi dunia nyata berpotensi mewarisi bias serta kebiasaan buruk pengemudi manusia. Fenomena ini memicu kekhawatiran baru di ranah keselamatan berlalu lintas global.
Kendaraan masa depan yang sejatinya dirancang untuk menekan angka kecelakaan lalu lintas justru berisiko mengadopsi tindakan berbahaya. Perilaku tersebut antara lain memotong jalur tanpa lampu sein, mempertahankan jarak aman yang terlalu tipis (tailgating), hingga mengabaikan batas kecepatan di area sensitif. Masalah ini timbul karena alur pembelajaran mesin (machine learning) mengonsumsi ribuan jam rekaman mengemudi dari pengemudi konvensional yang kerap melanggar etika berkendara.
Berdasarkan riset otomotif terkini, lebih dari 80 persen model pengemudian otonom generasi terbaru mengandalkan data penginderaan jalan raya langsung untuk menghaluskan manuver. Kendati membuat pergerakan mobil lebih natural dan tidak terlalu kaku seperti robot, efek sampingnya adalah pengadopsian impresi agresif dari pengemudi asalnya.
Perkembangan Alur Pelatihan Kendaraan Otonom
Pengembangan kecerdasan buatan pada industri otomotif telah melalui beberapa tahapan krusial sebelum menemui dilema bias perilaku ini:
- Fase Berbasis Aturan Kaku (Rule-Based): Pada era awal, kendaraan diprogram secara ketat sesuai regulasi lalu lintas formal. Hasilnya, mobil sering berhenti mendadak dan memicu kemacetan karena terlalu kaku.
- Fase Pemodelan Data Manusia (Imitation Learning): Pengembang mengumpulkan data dari jutaan kilometer perjalanan manusia untuk menciptakan pengalaman berkendara yang lebih mulus dan diterima penumpang.
- Fase Implikasi Bias Perilaku: AI mulai menunjukkan tendensi meniru kecenderungan berbahaya manusia, termasuk mengabaikan pejalan kaki di zona penyeberangan tertentu akibat bias dataset.
Analisis Perbandingan Sistem Kemudi dan Perilaku Risiko
Untuk memahami dampak peniruan perilaku ini, berikut adalah tabel perbandingan karakteristik antara sistem otonom konvensional, AI berbasis pelatihan manusia, dan pengemudi manusia murni:
| Kategori Evaluasi | AV Berbasis Aturan | AV Berbasis AI (Imitation) | Pengemudi Manusia |
|---|---|---|---|
| Kepatuhan Regulasi | Sangat Tinggi (100%) | Sedang (Mengikuti Bias) | Bervariasi / Rendah |
| Kenyamanan Manuver | Kaku & Terpatah-patah | Sangat Mulus | Alami |
| Risiko Meniru Kebiasaan Buruk | Nol (0%) | Tinggi (35% - 50%) | Sangat Tinggi |
Tanggapan Pakar dan Tantangan Regulasi
Menanggapi temuan ini, Dr. Vance, Peneliti Utama Keamanan AI dari Tech Oversight Institute, menyatakan bahwa pengembang harus merevisi paradigma kurasi data mereka. "Jika kita memberikan data mentah dari jalan raya tanpa filtrasi etika yang ketat, kita hanya sedang mereplikasi kebiasaan buruk manusia ke dalam wujud mesin yang bergerak pada kecepatan tinggi," tegasnya.
Tantangan terbesar yang dihadapi industri otomotif pada tahun 2025 ini adalah bagaimana menyaring terabita data pengemudian agar AI hanya menyerap efisiensi dan kenyamanan, tanpa memungut sifat agresif manusia. Para produsen kini didesak untuk menerapkan lapisan enkripsi keselamatan moral (moral guardrails) guna memastikan mobil otonom tetap mematuhi hukum lalu lintas murni.
"Keselamatan jalan raya tidak boleh dikompromikan hanya demi membuat kecerdasan buatan terasa lebih ramah atau natural bagi penumpang," tambah Vance.
Ke depan, pengawasan ketat dari regulator transportasi internasional akan menjadi kunci. Tanpa intervensi standar keselamatan baru, kehadiran armada mobil otonom di jalan umum dikhawatirkan tidak akan mengurangi angka kecelakaan secara signifikan, melainkan hanya memindahkan risiko dari kesalahan pengemudi manusia ke kesalahan algoritma AI.






Comments (0)